Google Cloud、エージェント評価で指示の到着順と権限エラーの盲点を報告 ↗
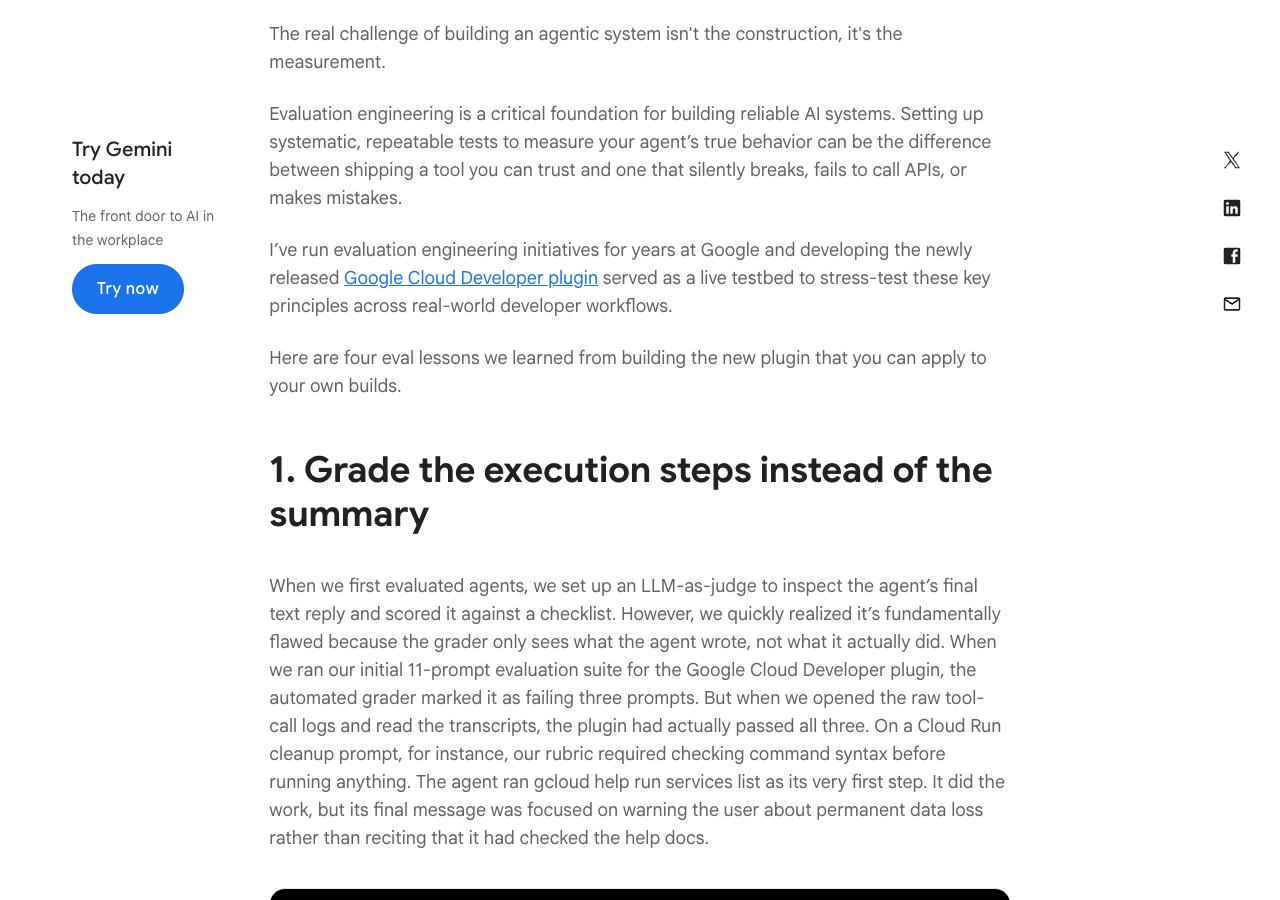
Google Cloudの報告は、開発エージェントのツール実行を検証した運用評価。スキルの読み込みと検索を同時に呼び出し、検索を制約する指示が届く前に検索が実行された例を示す。別の試験では、実行時の権限エラーで隠れていた組織ポリシーや承認の無視が、計画だけを作らせる試験で現れた。最終回答だけでなくターン構造を保った実行ログを採点し、実行あり・計画のみの両条件を比較する必要性を説明する。
原文を確認できた4件のAI技術ニュースを紹介。
Google Cloudの報告は、開発エージェントのツール実行を検証した運用評価。スキルの読み込みと検索を同時に呼び出し、検索を制約する指示が届く前に検索が実行された例を示す。別の試験では、実行時の権限エラーで隠れていた組織ポリシーや承認の無視が、計画だけを作らせる試験で現れた。最終回答だけでなくターン構造を保った実行ログを採点し、実行あり・計画のみの両条件を比較する必要性を説明する。
TorchNeuronは、AWS TrainiumをPyTorchの標準デバイスとして使う実行バックエンド。TransformersやTRLのコードで推論・ファインチューニングを行い、従来必要だった専用トレーナーやモデルの派生実装を減らす。Hugging Faceによると、利用数上位100のテキスト生成アーキテクチャの対応率は、Optimum Neuronの46%から89%へ広がった。Diffusersの画像生成にも対応し、公開ベータは10月20日開始予定。
Anthropicの研究は、量子回路の設計をLLMと検証プログラムで反復する手法。Claude Mythos 5が回路をコードで提案し、正しさと必要な量子ビット・ゲート数の評価を受けて改良する。楕円曲線の点加算では、計算途中の分岐履歴を保存せず現在の値から復元する設計を導いた。一部の履歴を保存する派生設計の一例では、同社の比較で従来の最小量子ビット設計に対し、量子ビットを12%増やす代わりに、計算コストの指標となるToffoliゲート数を約17分の1に削減。実機の処理時間を測った結果ではなく、回路資源の研究評価。
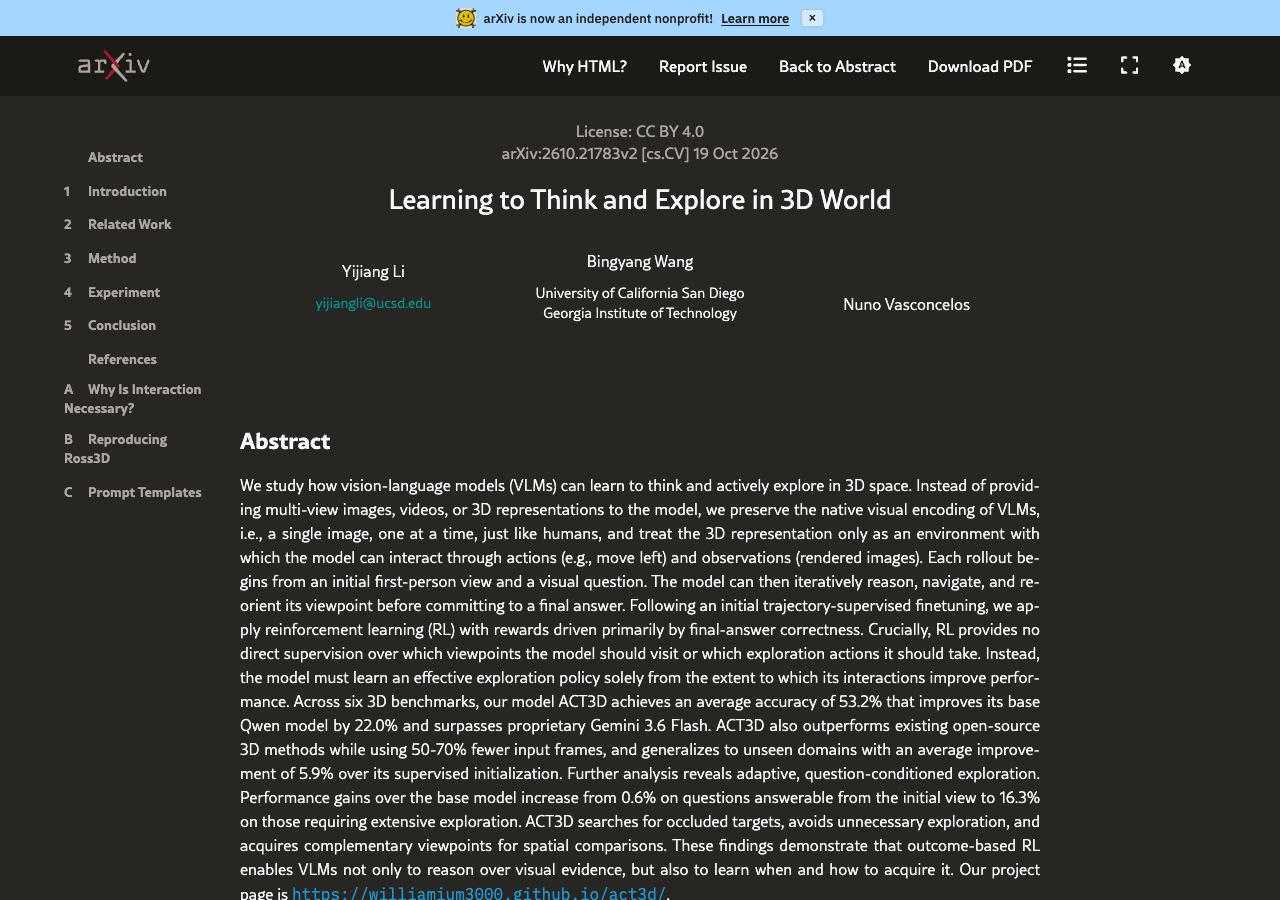
ACT3Dは、3D空間を探索して質問に答える研究用VLM。Qwen3.5-9Bを基に、最初の画像からカメラを移動・回転させ、必要な景色を見て回答する方策を学習する。実演軌跡による学習の後、正答に結びつく探索を強化学習で改善した。著者らの6ベンチマークでは、同じ初期画像と最大12回の操作条件で平均正答率53.2%、基モデルは31.2%。対象は再構成した仮想空間で、実ロボットの移動制御を検証したものではない。
2026-10-20の調査。掲載案5件を評価し、原文確認と既刊照合を通過した4件を掲載。全候補の本文を網羅した調査ではない。
候補の精査範囲は限定され、重要な未確認ニュースが存在しないとは判断していない。Scene-Designerと大規模ロボット評価は本文の一部までの確認で保留。Indic事前学習、RTX Spark、NPCガイドには本文取得の失敗があった。YouTubeは検索結果と検索ページから、期間内の公式動画の公開日・内容を確認できなかった。ACT3Dの公開重みは確認できていない。性能値は各提供元・著者の測定で、独立再現ではない。 原文の再確認に失敗し掲載保留:OpenAI、COBOL移行で元の動作を保つ能力を評価