MASS:エージェントチームの経験でLLMを自己学習 ↗
MASSは、エージェントチームの実行履歴を使ってLLMを自己学習させる研究手法。共通のモデルがチームの役割分担を提案・評価し、選んだ実行履歴で自身の重みをファインチューニングする。Qwen3.6-27Bを2サイクル更新した著者らの評価では、公開された研究系ベンチマーク4件で出力トークン当たりのスコアが元モデルの1.2〜1.6倍となった。SWE-bench Verifiedでは改善しなかった。研究用コードを公開。
エージェントチームの経験で学ぶLLM、論文の矛盾を探す査読支援手法、操作できる映像世界を生成する世界モデルの3件。
今回の調整:エージェントの自己学習、査読での矛盾検出、世界モデルの研究プレビューを重点的に調べた。
MASSは、エージェントチームの実行履歴を使ってLLMを自己学習させる研究手法。共通のモデルがチームの役割分担を提案・評価し、選んだ実行履歴で自身の重みをファインチューニングする。Qwen3.6-27Bを2サイクル更新した著者らの評価では、公開された研究系ベンチマーク4件で出力トークン当たりのスコアが元モデルの1.2〜1.6倍となった。SWE-bench Verifiedでは改善しなかった。研究用コードを公開。
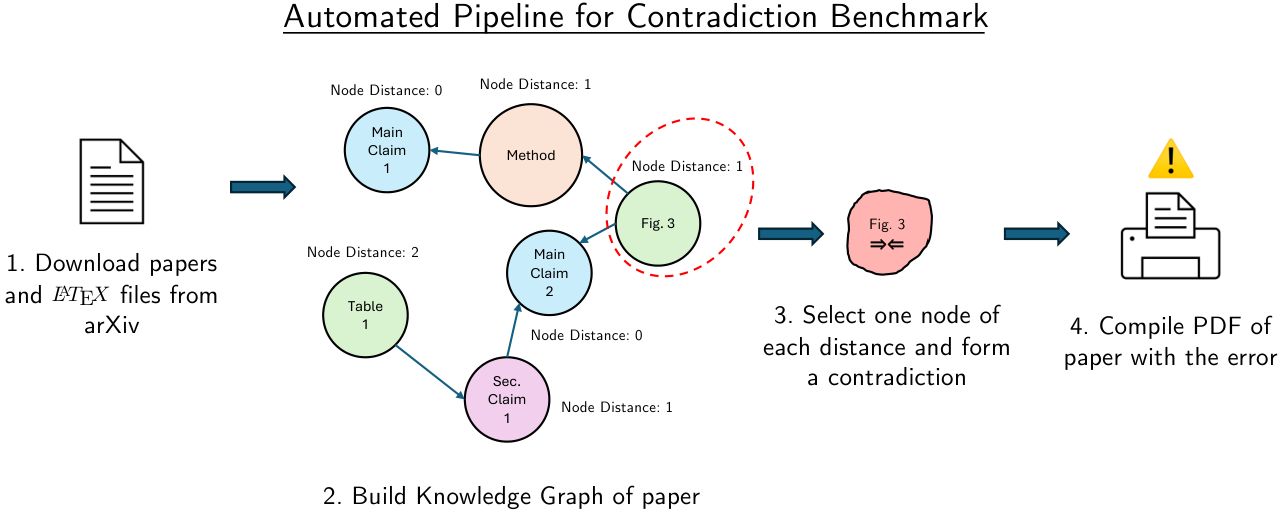
Multi-Layered Reviewは、研究論文の誤りを探すLLM査読支援手法。査読役が本文を段階的に読み、別の役割による付録の要約と関連研究の調査を統合して査読文を作る。著者らの人工的な矛盾を使う評価では、Claude Sonnet 4の査読役だけを用いた1回の査読が主要主張の矛盾を60.79%検出し、同じモデルを使うLLM-Reviewの35.40%を上回った。実際の論文の誤りに対する検出率ではない。
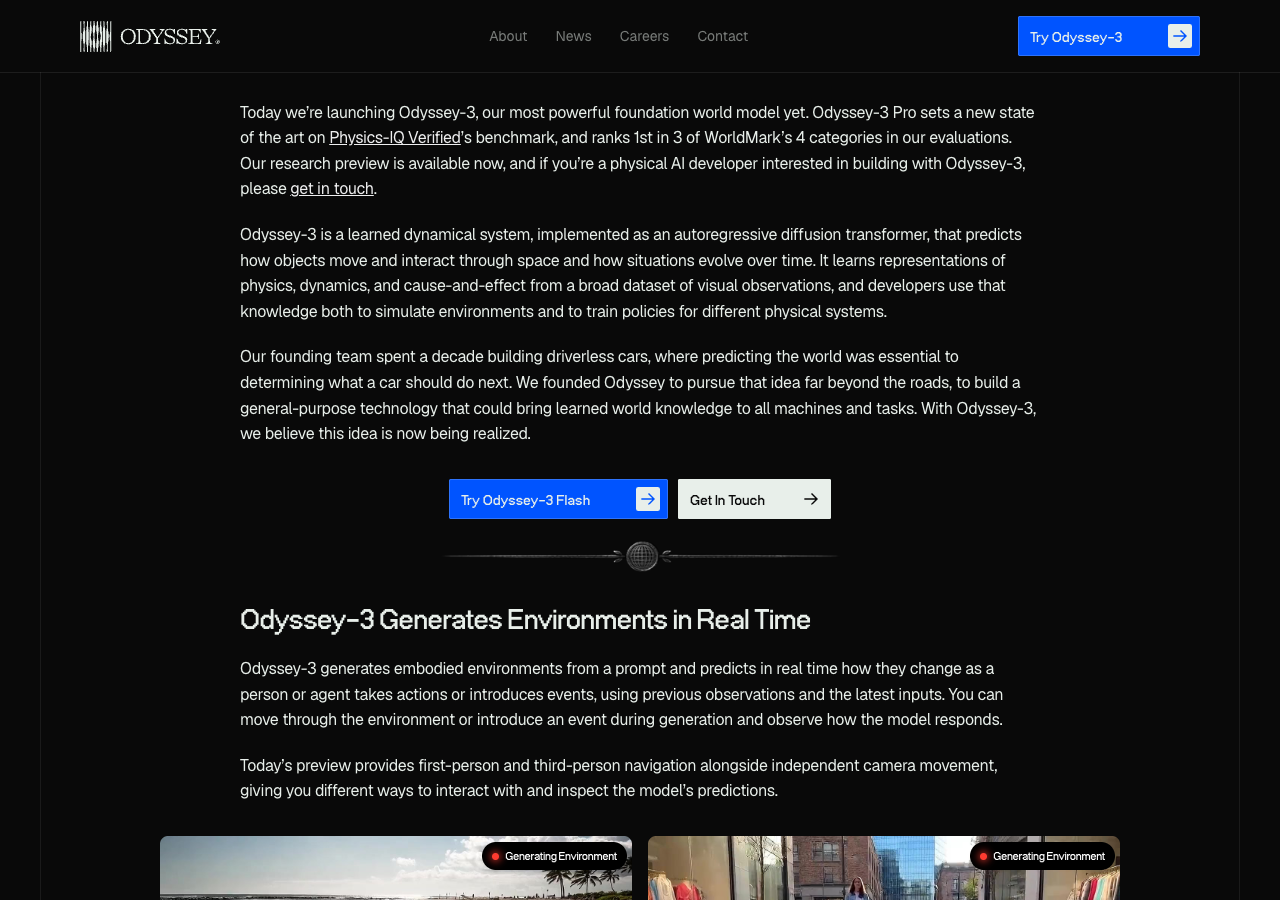
Odyssey-3は、操作に応じて映像世界を生成する世界モデル。文章から作った環境を一人称・三人称視点で移動し、行動や出来事に応じた変化を見られる。過去の映像と操作を受けて続きを生成する拡散モデルを使う。9月の技術発表後、10月8日にOdyssey-3 FlashをWebで試せる研究プレビューが公開された。ロボット制御には、機体に合わせた制御モデルの学習が別途必要。
2026年10月7日〜12日の入力済みRSS・GitHub候補と、公式サイトなどの公開一覧20件を調べ、一次資料で日付と内容を確認した3件を掲載。現行プレビューには査読研究の原図とOdyssey公式記事のスクリーンショットを保存し、MASSは代替画像を表示。
候補の本文を全件精査した調査ではない。YouTube検索は取得できず、日付や実質的な変更を一次資料で確認できない候補は掲載していない。